Исследователи из Штутгарта создают две автономные робототехнические платформы, призванные существенно ускорить возведение зданий, повысить общую производительность отрасли и свести к минимуму строительные отходы. Программы, получившие названия SCALAR и COBRAS, призваны выяснить, как группы умных машин могут возводить сооружения практически без участия людей.
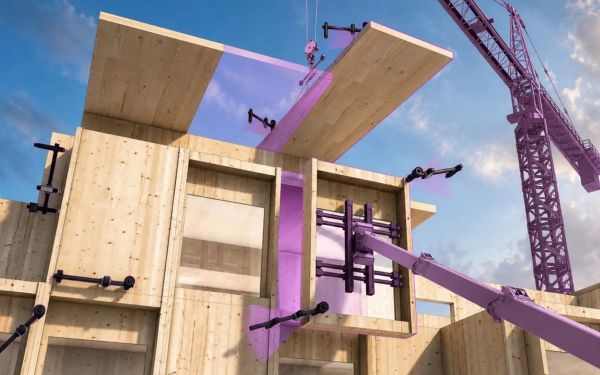
Инициатива SCALAR развивает сферу деревянного модульного домостроения, где блоки изготавливаются заранее на заводе, а на площадке происходит лишь их монтаж. Инженеры создают деревянную конструктивную систему с унифицированными узлами креплений, методы цифрового планирования и платформу для самостоятельной стыковки блоков. Задачи распределяются между механизмами: дооснащенные краны берут на себя перемещение и грубое позиционирование, а мобильные устройства выполняют точную сборку. Все этапы предварительно моделируются виртуально, после чего автоматика управляет процессами в реальном времени, обеспечивая надлежащую безопасность.
Вторая программа, COBRAS, исследует потенциал команд электрических мобильных роботов, объединяющихся для сборки пространственных решетчатых конструкций. Подобные легкие каркасы перекрывают большие площади при минимальном расходе сырья, а их элементы пригодны для демонтажа и вторичного применения. Главной преградой для распространения технологии оставалась чрезмерная трудоемкость ручной сборки множества мелких деталей. Эту проблему исследователи решают с помощью роевого интеллекта: механизмы координируют действия децентрализованно и автономно, без постоянных команд из единого центра управления.
Такая архитектура позволяет свободно масштабировать число задействованных машин под задачи конкретного проекта. Если одно устройство отправляется на техобслуживание, остальные продолжают работу, исключая простой всей стройплощадки. Обе программы отражают концепцию объединения архитектуры, материаловедения и робототехники для безотходного строительства будущего.